1-Wire
1-Wire er en enkel seriel kommunikationsprotokol, hvor alle data sendes over én ledning plus jord. Protokollen er kendt fra sensorer og chips fra blandt andre Maxim/Dallas-familien.
Den simple forbindelse
En enkel 1-Wire-forbindelse bruger én dataledning, DQ, plus fælles GND. DQ holdes normalt høj af en pull-up-modstand, og enhederne trækker selv linjen lav, når de sender.
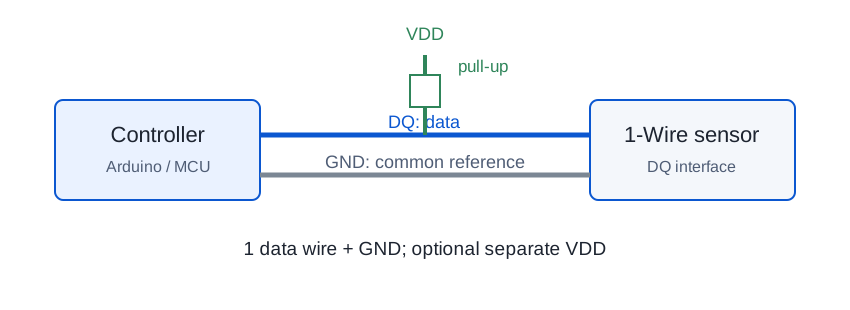
Nogle 1-Wire-enheder kan få strøm gennem DQ, såkaldt parasite power. Andre forbindes med en separat VDD-ledning. Det skal altid afgøres ud fra den konkrete enheds datablad.
Hvordan 1-Wire fungerer
- Der bruges typisk én data-ledning til både data og strøm via pull-up.
- Hver enhed har en unik romadresse, så flere enheder kan være tilsluttet samme ledning.
- Kommunikationen sker med relativt lave hastigheder, men det er meget praktisk til flere sensorer på den samme linje.
Hastighed i byte
For 1-Wire-enheder som DS18B20 giver tidslængden af hvert bit-slot omtrent følgende rå byte-rater:
- Standard speed: ca. 1–2 kB/s
- Overdrive speed: ca. 8–16 kB/s, hvis alle enheder på bussen understøtter det
Den faktiske nyttedata-rate bliver lavere, fordi reset, presence, ROM-adresser og kommandoer også skal sendes. Mange sensorer fungerer kun ved standard speed.
Typiske anvendelser
- Temperatursensorer
- Adressebare sensorer i forskellig elektronik
- Små netværk af sensorer til miljømålinger
På Arduino Uno
- Uno understøtter 1-Wire normalt via softwarebiblioteker, ikke nødvendigvis som en dedikeret hardware-bus.
- Det kræver typisk en data-pin og en pull-up-modstand.
- Det er især brugbart, når du vil forbinde flere 1-Wire-enheder på én pin.
Vigtige begreber
- ROM-adresse – unik identifikation af hver 1-Wire-enhed
- Pull-up – nødvendigt for at få den ene ledning til at fungere korrekt
- Software-bibliotek – ofte nødvendigt for at håndtere protokollen
Flere enheder på samme ledning
Flere 1-Wire-enheder kan dele DQ og GND. Controlleren bruger enhedens unikke 64-bit ROM-kode til at vælge, hvilken sensor der skal svare.
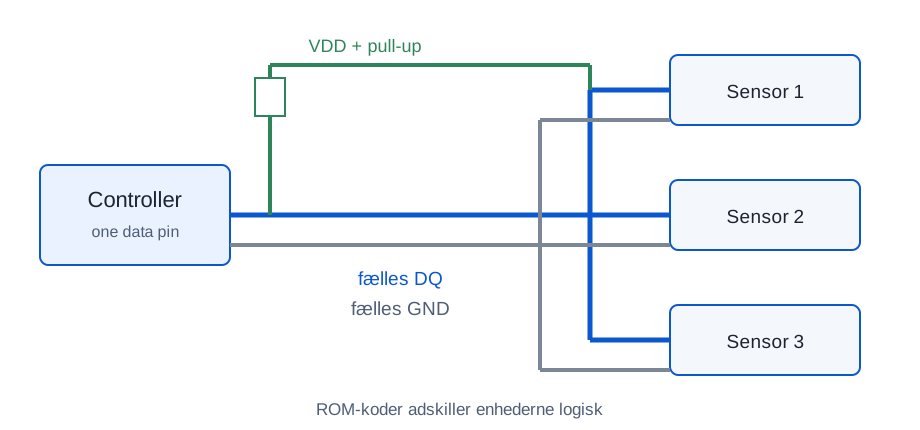
- 1 fælles dataledning: DQ
- 1 fælles reference: GND
- Én pull-up-løsning for bussen
- Unik ROM-kode for hver enhed
Reset og presence-puls
En typisk kommunikation begynder med, at controlleren sender en reset-puls. En tilsluttet enhed svarer med en presence-puls, så controlleren ved, at der findes en 1-Wire-enhed på bussen.
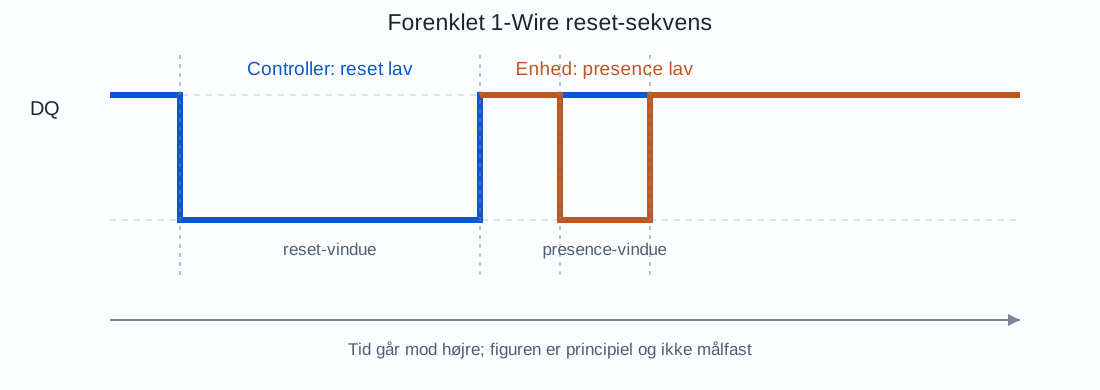
- Controlleren trækker DQ lav i reset-vinduet.
- Controlleren frigiver DQ.
- En tilsluttet enhed trækker DQ lav i presence-vinduet.
- Derefter kan ROM- og funktionskommandoer sendes.
Kilder
- Analog Devices: 1-Wire communication – officiel baggrund om 1-Wire-familien og kommunikation.
- Analog Devices/MAXIM: DS18B20 datasheet – eksempel på reset, presence, ROM-kode og temperaturmåling.
- OneWire-biblioteket – udbredt Arduino-bibliotek til 1-Wire-kommunikation.