SPI
SPI står for Serial Peripheral Interface. Det er en hurtig seriel bus, der ofte bruges til sensorer, displays, flashhukommelse og andre moduler, hvor man gerne vil have højere datarater end I2C tilbyder.
Den simple forbindelse
En enkel SPI-forbindelse mellem en controller og én peripheral bruger normalt fire signaler:
- COPI – Controller Out, Peripheral In; tidligere kaldet MOSI
- CIPO – Controller In, Peripheral Out; tidligere kaldet MISO
- SCK – clock fra controlleren
- CS – Chip Select, som vælger den aktive peripheral
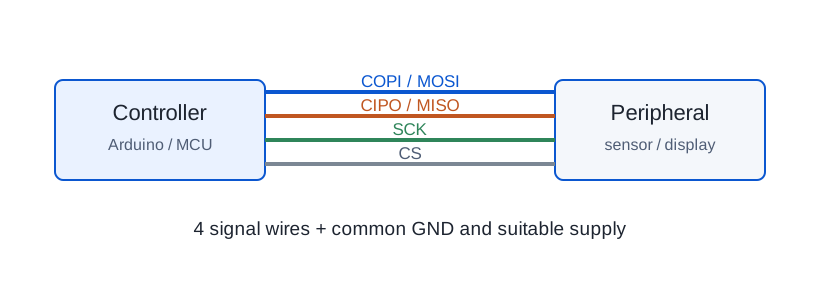
Arduino-dokumentationen bruger de nyere betegnelser controller/peripheral og COPI/CIPO. Mange datablad og biblioteker bruger stadig master/slave og MOSI/MISO, så begge navnesæt er vist her.
Hvad SPI typisk bruger
- SPI bruger typisk fire signaler: COPI/MOSI, CIPO/MISO, SCK og CS.
- COPI/MOSI sender data fra controller til peripheral.
- CIPO/MISO sender data fra peripheral til controller.
- SCK er clock-signalet, og CS vælger den aktive peripheral.
Hvorfor bruge SPI?
- Højere hastighed end I2C i mange tilfælde
- God til kort-distance højhastighedsdata
- Passende til SD-kort, visse displays og mere avancerede sensorer
Hastighed i byte
SPI flytter typisk én bit for hvert clockslag. Derfor svarer en clock på 1 MHz til højst ca. 125 kB/s i hver retning; 8 MHz svarer til ca. 1 MB/s i hver retning. SPI er fuld-duplex, så afsender og modtager kan overføre samtidigt.
Det er en øvre beregning uden pauser. Den tilsluttede enheds datablad bestemmer den maksimale SPI-clock; chip-select-skift, kommandoer og softwarebehandling sænker nyttedata-raten.
På Arduino Uno
- Uno har indbyggede SPI-pins, som typisk er digital 11, 12 og 13.
- Pin 10 bruges ofte som chip select eller CS, når der er flere enheder.
- SPI er ofte lidt mere kompliceret end I2C, fordi flere pins og styringssignaler er involveret.
Fordele og ulemper
- Fordel: hurtig og effektiv til mange typer moduler
- Fordel: flere enheder kan deles på samme bus
- Ulempe: kræver flere pins end I2C
- Ulempe: hver enhed skal normalt have sin egen CS-pin
Flere peripherals på samme bus
Flere SPI-enheder kan dele COPI, CIPO og SCK. Hver peripheral får normalt sin egen CS-ledning, så controlleren kan aktivere præcis én enhed ad gangen.
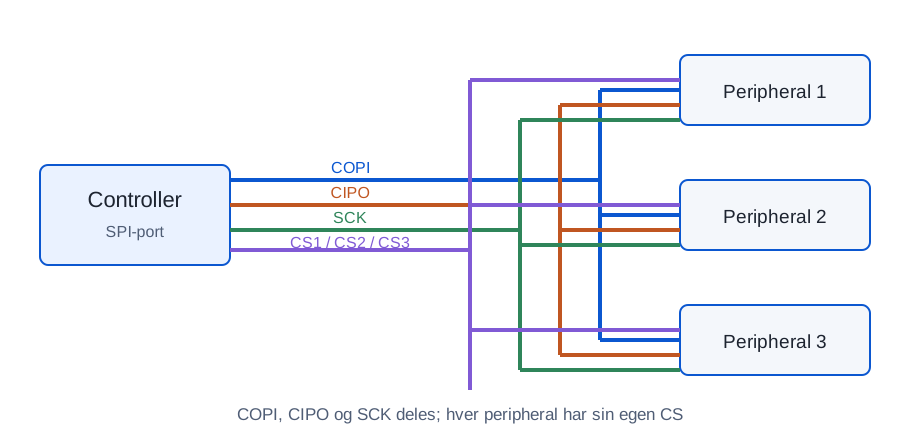
- 3 fælles signaler: COPI, CIPO og SCK
- 1 separat CS-ledning pr. peripheral
- Fælles GND og passende forsyning
- CS er normalt lav for aktiv og høj for inaktiv enhed
Timing og SPI-modes
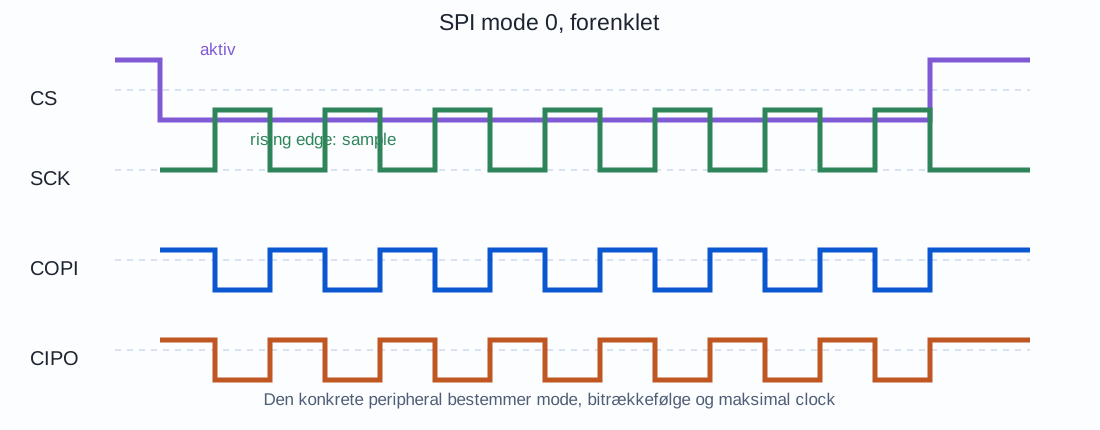
SPI har ikke én fast timingform. En peripheral skal bruge den rigtige kombination af clock polarity og clock phase, ofte angivet som SPI mode 0, 1, 2 eller 3. Datasheetet for den konkrete peripheral bestemmer, på hvilken clockkant data skifter og samples.
Kilder
- Arduino: Arduino & Serial Peripheral Interface (SPI) – protokol, terminologi, busdeling og SPI-modes; dokumentationen er CC BY-SA 4.0.
- Arduino SPI Library – softwareinterface og transaktioner.
- Arduino-dokumentationens kildearkiv – offentlig kilde til dokumentationen.