UART
UART står for Universal Asynchronous Receiver/Transmitter. Det er en meget almindelig og enkel måde at sende tekst, kommandoer og data mellem mikrokontrollere og eksterne moduler.
Den simple forbindelse
UART er normalt en punkt-til-punkt-forbindelse. De to enheder krydser TX og RX:
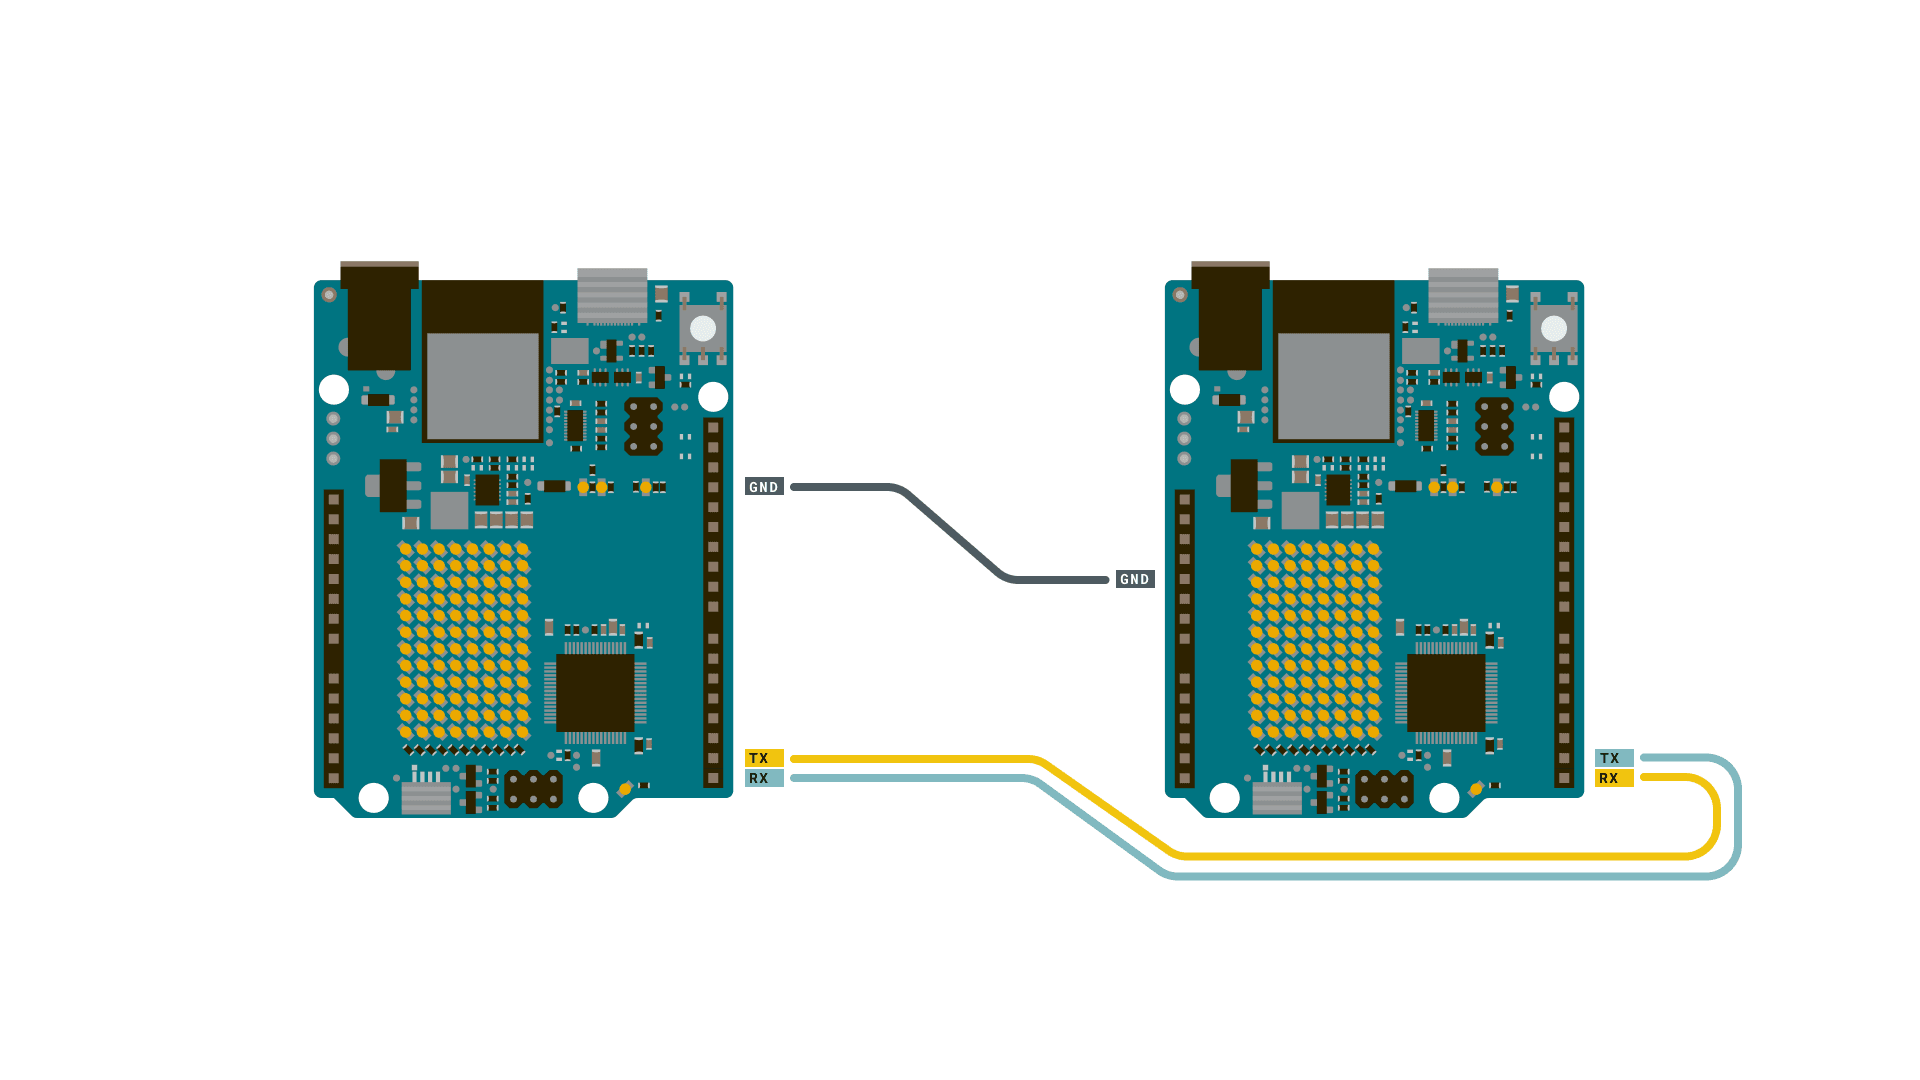
- TX til RX
- RX til TX
- GND til GND
- Forsyning efter enhedernes spændingskrav
UART har ikke en fælles clockledning. Sender og modtager skal derfor bruge samme serielle hastighedsindstilling og frame-format, for eksempel 9600, 8 databits, ingen paritet og 1 stopbit.
Hvad UART gør
- UART sender data serielt, typisk en byte ad gangen.
- Det bruger normalt to ledninger: TX og RX.
- Kommunikationen er asynkron, så sender og modtager skal bruge samme serielle hastighedsindstilling og signalformat.
Hvorfor bruges UART?
- Kommunikation med GPS-moduler, Bluetooth-moduler og andre serielle enheder
- Debugging via Serial Monitor
- Overførsel af kommandoer mellem mikrocontrollere
På Arduino Uno
- Arduino Uno har typisk hardware-UART på digital pin 0 og 1.
- Pin 0 er RX, pin 1 er TX.
- Disse pins bruges ofte til seriell kommunikation og kan også være i konflikt med USB-tilslutning, hvis du samtidig bruger Serial Monitor.
Vigtige begreber
- Seriel hastighedsindstilling – ofte kaldet baudrate; fx 9600 eller 115200. Byte-raten er lavere på grund af frame-overhead.
- TX – transmit, send videre
- RX – receive, modtag
En UART-frame
En byte sendes som en sekvens af bits. En typisk frame består af et startbit, 8 databits, eventuelt et paritetsbit og et eller to stopbits.
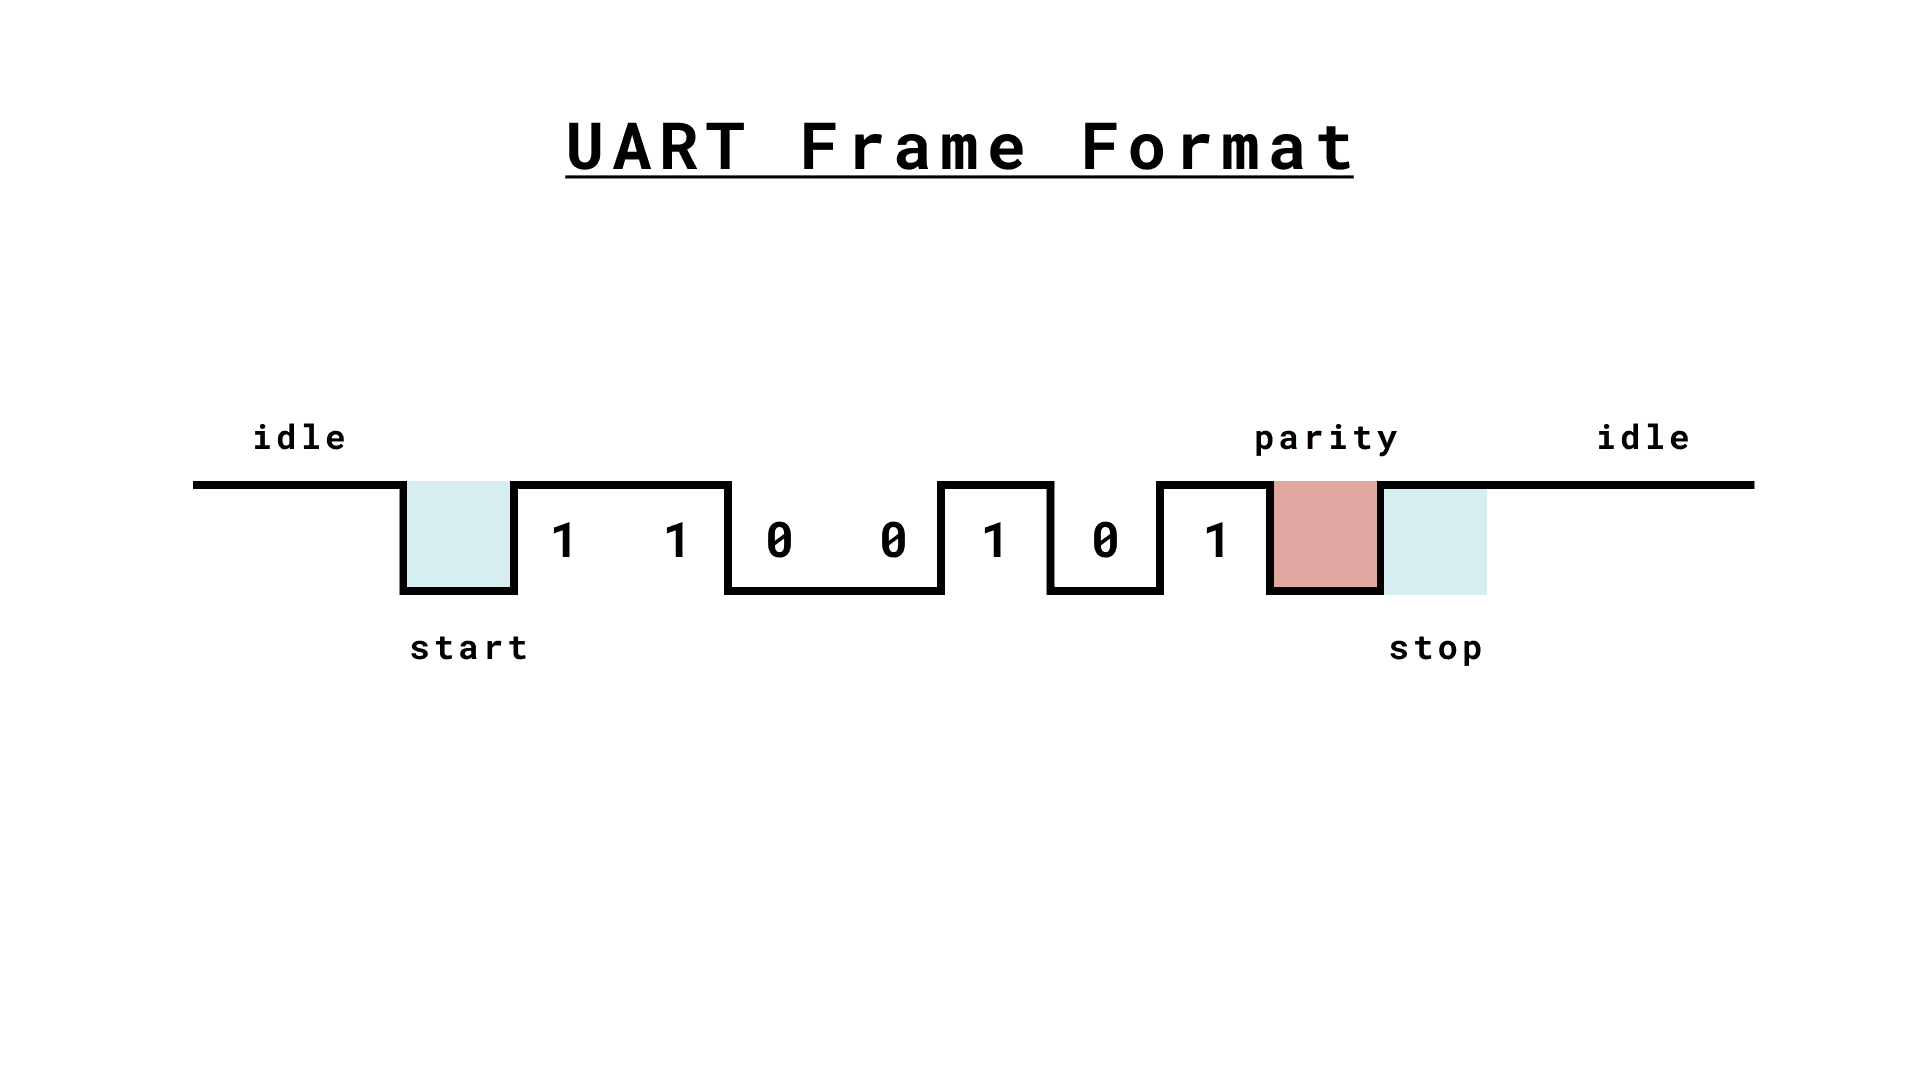
- Startbit – normalt logisk lav og markerer begyndelsen.
- Databits – ofte 8 bits, sendt én ad gangen.
- Paritet – valgfri enkel fejlkontrol.
- Stopbit – normalt logisk høj og markerer slutningen.
Indstillingerne skal passe sammen
Hvis de to enheder bruger forskellige UART-indstillinger, bliver data fortolket forkert. Den serielle hastighedsindstilling, antal databits, paritet og antal stopbits skal derfor passe sammen.
- Seriel indstilling: for eksempel 9600 eller 115200
- Databits: ofte 8
- Paritet: ingen, lige eller ulige
- Stopbits: ofte 1
Hastighed i byte
Med den almindelige indstilling 8N1 bruger hver data-byte 10 sendeslots: ét startbit, 8 databits og ét stopbit. Derfor bliver byte-raten cirka en tiendedel af den valgte serielle indstilling:
- 9600-indstilling: ca. 960 byte/s
- 57600-indstilling: ca. 5,8 kB/s
- 115200-indstilling: ca. 11,5 kB/s
Paritet, ekstra stopbit, linjepauser og tekstens linjeskift bruger yderligere kapacitet. Derfor er den mængde nyttedata, programmet modtager, typisk lidt lavere.
Husk
- UART er meget brugt, men den er typisk point-to-point mellem to enheder.
- Hvis du vil have flere enheder på samme bus, er I2C eller SPI ofte mere praktiske.
Kilder
- Arduino: Universal Asynchronous Receiver-Transmitter (UART) – ledningsføring, frame-format og serielle hastighedsindstillinger; dokumentationen er CC BY-SA 4.0.
- Arduino-dokumentationens kildearkiv – offentlig kilde til tekst og figurer.
- Arduino Serial-reference – programmeringsinterface til seriel kommunikation.
De lokale figurer er hentet fra Arduino-dokumentationens offentlige kildearkiv. Krediteringen og CC BY-SA 4.0-licensen skal bevares ved viderebrug.